Roboty humanoidalne to maszyny zbudowane tak, aby kształtem ciała, zakresem ruchów lub sposobem interakcji przypominały człowieka. To ważny obszar nauki i techniki, ponieważ łączy mechanikę, elektronikę, informatykę, sztuczną inteligencję i badania nad ruchem, a jego celem jest tworzenie systemów zdolnych działać w środowisku zaprojektowanym dla ludzi. Pytanie, jak powstają roboty humanoidalne, dotyczy więc nie jednego wynalazku, lecz całego procesu projektowania, budowy, testowania i doskonalenia bardzo złożonych urządzeń. Zrozumienie tego procesu pomaga oddzielić realistyczne możliwości współczesnej robotyki od popularnych wyobrażeń znanych z filmów.
Co to jest robot humanoidalny?
Najprościej mówiąc, robot humanoidalny to robot, który w pewnym stopniu przypomina człowieka budową lub zachowaniem. Może mieć głowę, tułów, ręce i nogi, ale nie zawsze musi wyglądać jak człowiek w sensie wizualnym. Czasem najważniejsze jest nie podobieństwo zewnętrzne, lecz to, że potrafi chodzić, chwytać przedmioty albo komunikować się w sposób wygodny dla ludzi.
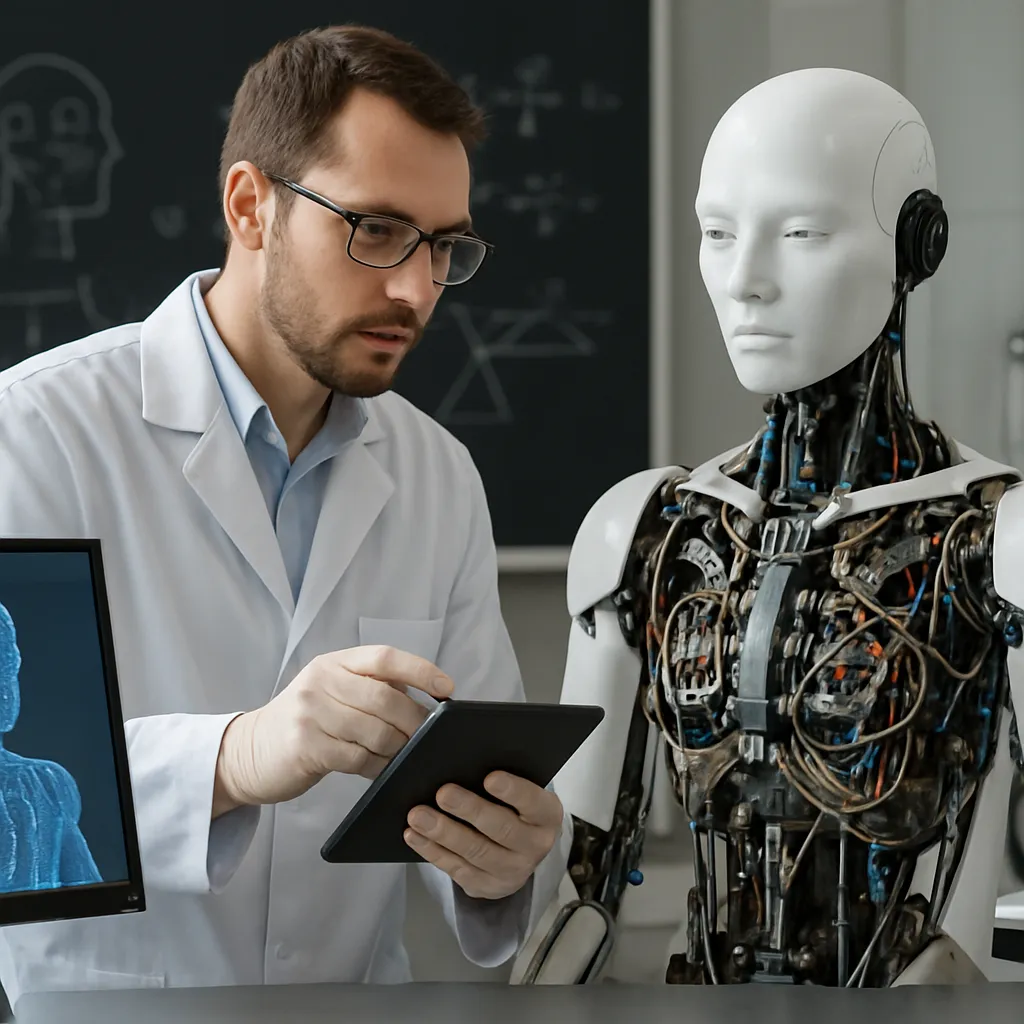
Bardziej formalnie robot humanoidalny jest układem mechatronicznym, czyli połączeniem mechaniki, elektroniki, czujników, napędów i oprogramowania, zaprojektowanym do wykonywania zadań w środowisku dostosowanym do ludzkiego ciała. Tego typu konstrukcje należą do obszaru robotyki, ale korzystają też z osiągnięć automatyki, biomechaniki, informatyki, materiałoznawstwa i sztucznej inteligencji.
Znaczenie robotów humanoidalnych wynika z tego, że wiele przestrzeni — domy, biura, fabryki, szpitale — zaprojektowano dla człowieka: z klamkami, schodami, narzędziami i meblami o określonych wymiarach. Maszyna o zbliżonych proporcjach i możliwościach ruchu może lepiej funkcjonować w takich miejscach niż robot o zupełnie innej budowie.
Jak powstają roboty humanoidalne krok po kroku?
Gdy pyta się, jak powstają roboty humanoidalne, odpowiedź zaczyna się od celu, a nie od montażu części. Inaczej projektuje się maszynę do badań nad chodem, inaczej robota do pracy w magazynie, a jeszcze inaczej urządzenie do kontaktu z pacjentem lub uczniem. Funkcja wpływa na każdy kolejny etap: kształt ciała, liczbę stawów, rodzaj napędów, dobór czujników i architekturę oprogramowania.
1. Określenie zadania i wymagań
Na początku inżynierowie definiują problem techniczny. Ustala się, czy robot ma głównie chodzić, podnosić przedmioty, utrzymywać równowagę, prowadzić dialog, czy może wykonywać kilka zadań jednocześnie. Już na tym etapie pojawiają się ograniczenia: masa, zużycie energii, bezpieczeństwo kontaktu z człowiekiem, prędkość działania i koszt produkcji.
2. Projekt mechaniczny
Kolejny etap to zaprojektowanie „ciała” robota. Powstaje szkielet, zwykle z lekkich i wytrzymałych materiałów, oraz układ stawów odpowiadających za ruch kończyn, dłoni, szyi czy tułowia. Inżynierowie analizują liczbę stopni swobody, czyli niezależnych kierunków ruchu. Im więcej stopni swobody, tym większa elastyczność ruchu, ale też trudniejsze sterowanie.
3. Integracja napędów i elektroniki
Aby stawy mogły się poruszać, potrzebne są napędy: najczęściej silniki elektryczne, czasem układy hydrauliczne albo pneumatyczne. Do tego dochodzą przekładnie, sterowniki, okablowanie, zasilanie i systemy zabezpieczające. Robot humanoidalny musi nie tylko wykonać ruch, ale zrobić to z odpowiednią siłą, szybkością i dokładnością.
4. Dodanie czujników
Robot nie może działać sensownie bez informacji o sobie i otoczeniu. Montuje się więc czujniki położenia stawów, przyspieszenia, siły nacisku, kamery, mikrofony, a czasem także czujniki dotyku czy skanery odległości. Dzięki nim maszyna „wie”, w jakiej jest pozycji, czy zaczyna się przewracać i co znajduje się przed nią.
5. Oprogramowanie i sterowanie
Sprzęt mechaniczny bez oprogramowania pozostaje tylko zbiorem części. Programiści tworzą algorytmy odpowiedzialne za planowanie ruchu, utrzymywanie równowagi, rozpoznawanie obiektów i reagowanie na polecenia. To właśnie tutaj pojawia się wiele metod sztucznej inteligencji, ale także klasyczne techniki automatyki i sterowania.
6. Testy, poprawki i kolejne wersje
Budowa robota humanoidalnego nie kończy się po złożeniu prototypu. Urządzenie przechodzi długą serię testów laboratoryjnych i użytkowych. Sprawdza się, czy nie przegrzewa się podczas pracy, czy wytrzymuje obciążenia, jak radzi sobie z nierównym podłożem i czy jego zachowanie jest przewidywalne. Wyniki testów prowadzą do zmian konstrukcyjnych, więc rozwój takich robotów ma charakter iteracyjny: projekt, test, poprawka, ponowny test.
Z jakich elementów składają się roboty humanoidalne?
Choć konkretne konstrukcje różnią się między sobą, większość robotów humanoidalnych opiera się na podobnych grupach podzespołów. Ich współpraca decyduje o tym, czy maszyna będzie stabilna, sprawna i użyteczna.
| Element | Co oznacza | Do czego służy | Ważna uwaga |
|---|---|---|---|
| Konstrukcja mechaniczna | Szkielet, stawy, obudowa | Nadaje kształt i umożliwia ruch | Musi łączyć małą masę z dużą wytrzymałością |
| Napędy | Silniki, siłowniki, przekładnie | Poruszają kończynami i tułowiem | Dobór wpływa na siłę, szybkość i pobór energii |
| Czujniki | Kamery, żyroskopy, enkodery, czujniki siły | Dostarczają danych o położeniu i otoczeniu | Bez nich robot nie potrafi skutecznie reagować |
| Sterowanie | Elektronika i algorytmy decyzyjne | Koordynuje ruch i reakcje robota | To połączenie automatyki i informatyki |
| Zasilanie | Akumulatory lub zasilanie przewodowe | Dostarcza energię do wszystkich układów | Pojemność baterii nadal jest dużym ograniczeniem |
| Oprogramowanie percepcji | Analiza obrazu, dźwięku i danych z czujników | Pomaga rozpoznawać obiekty i sytuacje | Interpretacja danych nie jest tym samym co sam pomiar |
Jak nauka i inżynieria uczą robota ruchu oraz równowagi?
Jednym z najtrudniejszych problemów jest ruch dwunożny. Człowiek chodzi pozornie łatwo, ale z punktu widzenia robotyki jest to zadanie wymagające ciągłego kontrolowania położenia środka masy, sił działających na stopy oraz zmian równowagi przy każdym kroku. Robot humanoidalny musi wykonywać tysiące drobnych korekt niemal bez przerwy.
Do opisu ruchu używa się modeli matematycznych. Model nie jest samym robotem, lecz uproszczonym opisem jego zachowania. Pozwala przewidzieć, jak zmieni się pozycja kończyny po uruchomieniu konkretnego napędu, jak ciało zareaguje na pochylenie lub jaki moment siły trzeba wygenerować w stawie. Takie modele mają ograniczenia, bo rzeczywiste materiały, tarcie i opóźnienia sterowania nie są idealne.
Ważną rolę odgrywa też sprzężenie zwrotne. Oznacza to, że robot wykonuje ruch, mierzy jego efekt za pomocą czujników i natychmiast koryguje działanie. Dzięki temu może lepiej utrzymywać równowagę, dostosować chwyt dłoni do ciężaru przedmiotu albo zwolnić, gdy napotka przeszkodę.
W praktyce łączy się kilka podejść:
- modele biomechaniczne inspirowane ruchem człowieka,
- klasyczne algorytmy sterowania,
- symulacje komputerowe,
- uczenie maszynowe, które pomaga dopasować reakcje do wielu sytuacji.
Trzeba jednak odróżnić spektakularny pokaz od niezawodności. Robot, który raz przejdzie kilka kroków w laboratorium, nie jest automatycznie gotowy do codziennej pracy w zmiennym środowisku.
Jak bada się i testuje roboty humanoidalne?
Powstawanie robotów humanoidalnych to nie tylko konstruowanie, ale również systematyczne badanie ich działania. W naukach technicznych stosuje się zarówno eksperymenty laboratoryjne, jak i symulacje oraz testy terenowe. Metoda badawcza zależy od pytania: czy chodzi o zużycie energii, stabilność chodu, dokładność chwytu, odporność na zakłócenia czy bezpieczeństwo kontaktu z człowiekiem.
W eksperymentach można wyróżnić:
- zmienną niezależną — na przykład prędkość chodu, rodzaj podłoża lub parametry sterowania,
- zmienną zależną — na przykład liczba utraconych równowag, zużycie energii, dokładność ruchu,
- zmienne kontrolowane — takie jak masa robota, temperatura pracy, napięcie zasilania lub ten sam program zadania.
Przykładowo badacze mogą sprawdzać, jak zmiana ustawień sterowania wpływa na stabilność marszu po płaskim podłożu. Sam pomiar obejmuje dane z czujników, nagrania ruchu, czas wykonania zadania i pobór mocy. Dopiero później następuje analiza danych, czyli sprawdzenie, czy zaobserwowane różnice są powtarzalne i technicznie istotne.
Duże znaczenie ma powtarzalność. Jeżeli podobne testy wykonane przez inne zespoły lub na kolejnych wersjach robota prowadzą do zbliżonych rezultatów, rośnie zaufanie do przyjętej metody. W robotyce równie ważna jest reprodukowalność, czyli możliwość odtworzenia wyników przy użyciu tej samej dokumentacji, kodu i parametrów.
Symulacja komputerowa również jest ważnym narzędziem, ale nie należy utożsamiać jej z pełnym dowodem działania. Symulacja upraszcza rzeczywistość i zależy od założeń modelu. Jest bardzo użyteczna, bo pozwala taniej i bezpieczniej testować wiele wariantów, lecz ostatecznie robot musi zostać sprawdzony w świecie fizycznym.
Największe wyzwania w tworzeniu robotów humanoidalnych
To, jak powstają roboty humanoidalne, najlepiej widać po trudnościach, które trzeba pokonać. Każdy z głównych problemów dotyczy innego obszaru nauki i techniki.
Energia i masa
Robot potrzebuje akumulatorów, które zwiększają masę, a większa masa oznacza większe zapotrzebowanie na energię. Jest to klasyczny kompromis inżynierski. Lekka konstrukcja może być mniej wytrzymała, a bardzo mocne napędy szybciej rozładowują baterię.
Równowaga w nieprzewidywalnym otoczeniu
Schody, pochylnie, śliskie powierzchnie i nagłe zderzenia są znacznie trudniejsze niż spacer po idealnie równej podłodze. Człowiek radzi sobie z nimi dzięki zmysłom i wieloletniej nauce ruchu. Robot potrzebuje do tego precyzyjnych czujników, szybkich obliczeń i dobrze zaprojektowanego sterowania.
Chwytanie i manipulacja
Ludzka dłoń jest wyjątkowo złożona. Uchwycenie kubka, otwarcie drzwi czy podniesienie miękkiego przedmiotu wymaga dokładnej kontroli siły oraz informacji dotykowej. Zbudowanie robotycznej dłoni o podobnej wszechstronności pozostaje dużym wyzwaniem.
Bezpieczeństwo
Humanoidalne maszyny mają poruszać się blisko ludzi, dlatego muszą unikać niekontrolowanych ruchów i groźnych kolizji. Wymaga to zarówno odpowiedniej konstrukcji, jak i systemów awaryjnego zatrzymania, ograniczania siły oraz wykrywania kontaktu.
Percepcja i rozumienie sytuacji
Kamery i mikrofony dostarczają danych, ale dane to nie to samo co zrozumienie. Robot może wykryć obiekt, a mimo to źle zinterpretować jego położenie lub funkcję. Dlatego percepcja maszynowa nadal bywa zawodna, zwłaszcza w zatłoczonym, zmiennym otoczeniu.
Gdzie wykorzystuje się roboty humanoidalne i dlaczego nie zastępują jeszcze ludzi?
Roboty humanoidalne stosuje się przede wszystkim w badaniach naukowych, demonstracjach technologii, edukacji, testowaniu interakcji człowiek–maszyna oraz w wybranych zadaniach usługowych. Mogą służyć jako platformy badawcze do analizy chodu, manipulacji przedmiotami czy współpracy z człowiekiem. Niektóre są projektowane do pracy w miejscach trudnych lub niebezpiecznych dla ludzi.
Warto jednak unikać uproszczenia, że skoro robot wygląda jak człowiek, to automatycznie może robić wszystko, co człowiek. W praktyce wiele wyspecjalizowanych robotów przemysłowych działa skuteczniej, bo wykonuje jedno zadanie w dobrze kontrolowanym środowisku. Robot humanoidalny ma przewagę tam, gdzie liczy się poruszanie w ludzkiej przestrzeni i używanie narzędzi stworzonych dla człowieka, ale płaci za to większą złożonością.
Można to porównać do trzech rzeczywistych typów zastosowań:
- robot badawczy uczący się stabilnego chodu i reakcji na pchnięcie,
- robot usługowy prowadzący proste interakcje głosowe i gestowe,
- robot testowany do przenoszenia przedmiotów lub obsługi określonych urządzeń.
Każdy z tych przykładów wymaga innego kompromisu między wyglądem, sprawnością ruchową, czasem pracy i poziomem autonomii.
Najczęstsze nieporozumienia dotyczące robotów humanoidalnych
Temat robotów humanoidalnych bywa otoczony mitami, dlatego warto oddzielić obserwację od interpretacji.
- Humanoidalny nie znaczy „myślący jak człowiek”. Wygląd i inteligencja to różne kwestie.
- Pokaz możliwości nie jest równy niezawodnej pracy w każdych warunkach.
- Sztuczna inteligencja nie zastępuje mechaniki. Nawet świetne algorytmy nie pomogą, jeśli konstrukcja jest niestabilna.
- Symulacja nie jest tym samym co działanie realnego robota.
- Dane z testu nie oznaczają automatycznie, że znana jest pełna przyczyna sukcesu lub awarii; potrzebna jest analiza i powtarzalność wyników.
Właśnie dlatego rozwój robotyki humanoidalnej jest procesem naukowo-inżynierskim, a nie serią prostych trików technologicznych. Postęp następuje dzięki łączeniu pomiarów, modeli, eksperymentów i kolejnych udoskonaleń.
FAQ
Jak powstają roboty humanoidalne w praktyce?
Roboty humanoidalne powstają przez połączenie projektu mechanicznego, napędów, czujników, elektroniki i oprogramowania sterującego. Najpierw określa się zadanie robota, potem buduje prototyp, a następnie wielokrotnie testuje i poprawia konstrukcję.
Czym różni się robot humanoidalny od zwykłego robota?
Robot humanoidalny jest projektowany tak, by budową lub sposobem ruchu przypominać człowieka. Zwykły robot może mieć dowolną formę, na przykład ramię przemysłowe, pojazd mobilny albo robota latającego, jeśli taka forma lepiej pasuje do zadania.
Dlaczego robotom humanoidalnym tak trudno chodzić jak człowiek?
Chód wymaga ciągłego utrzymywania równowagi, kontroli środka masy i szybkiej reakcji na zmiany podłoża. Człowiek robi to niemal automatycznie, natomiast robot potrzebuje do tego precyzyjnych czujników, modeli ruchu i bardzo sprawnego sterowania.
Jakie dziedziny nauki są potrzebne, by tworzyć roboty humanoidalne?
Najważniejsze są robotyka, mechanika, automatyka, elektronika, informatyka, sztuczna inteligencja, materiałoznawstwo i biomechanika. To dziedzina wyraźnie interdyscyplinarna, bo sukces zależy od współpracy wielu specjalizacji.
Czy roboty humanoidalne naprawdę „widzą” i „czują” otoczenie?
W pewnym sensie tak, ale nie w taki sam sposób jak człowiek. Korzystają z kamer, mikrofonów, czujników siły, przyspieszenia i położenia, a następnie oprogramowanie interpretuje te dane. Sam odczyt z czujnika nie oznacza jeszcze pełnego zrozumienia sytuacji.
Po co budować roboty humanoidalne, skoro inne roboty bywają prostsze?
Bo wiele przestrzeni i narzędzi zaprojektowano dla człowieka. Robot humanoidalny może potencjalnie poruszać się po schodach, używać klamek czy operować przedmiotami dostosowanymi do ludzkiej dłoni, choć nadal jest to technicznie trudne.
Czy roboty humanoidalne są już w pełni autonomiczne?
Nie w pełnym, ogólnym sensie. Niektóre potrafią samodzielnie wykonywać określone zadania, ale autonomia zwykle działa w ograniczonych warunkach. Im bardziej złożone i zmienne środowisko, tym trudniejsze staje się niezawodne samodzielne działanie.
Jakie są dziś największe ograniczenia robotów humanoidalnych?
Do najważniejszych należą czas pracy na baterii, trudność stabilnego chodu, złożoność chwytu, bezpieczeństwo kontaktu z człowiekiem oraz ograniczona zdolność rozumienia nieprzewidywalnych sytuacji. To właśnie te problemy najmocniej wpływają na to, jak powstają roboty humanoidalne i jak szybko mogą być wdrażane.